01
課題整理・開発計画
対象作業、要求品質、現場設備を確認し、検証の範囲と評価指標を定義します。成果物の例:開発計画・評価項目
物理シミュレーションとAIで、対象物や作業条件に合うロボットを開発します。検証から実機への適用、導入後の改善まで支援します。
必要な工程からご依頼いただけます。提供範囲と成果物は、対象作業・設備・データを確認した上で定義します。
以下は提案例・開発構想です。実現範囲は、対象物・設備・要求品質を確認して決めます。
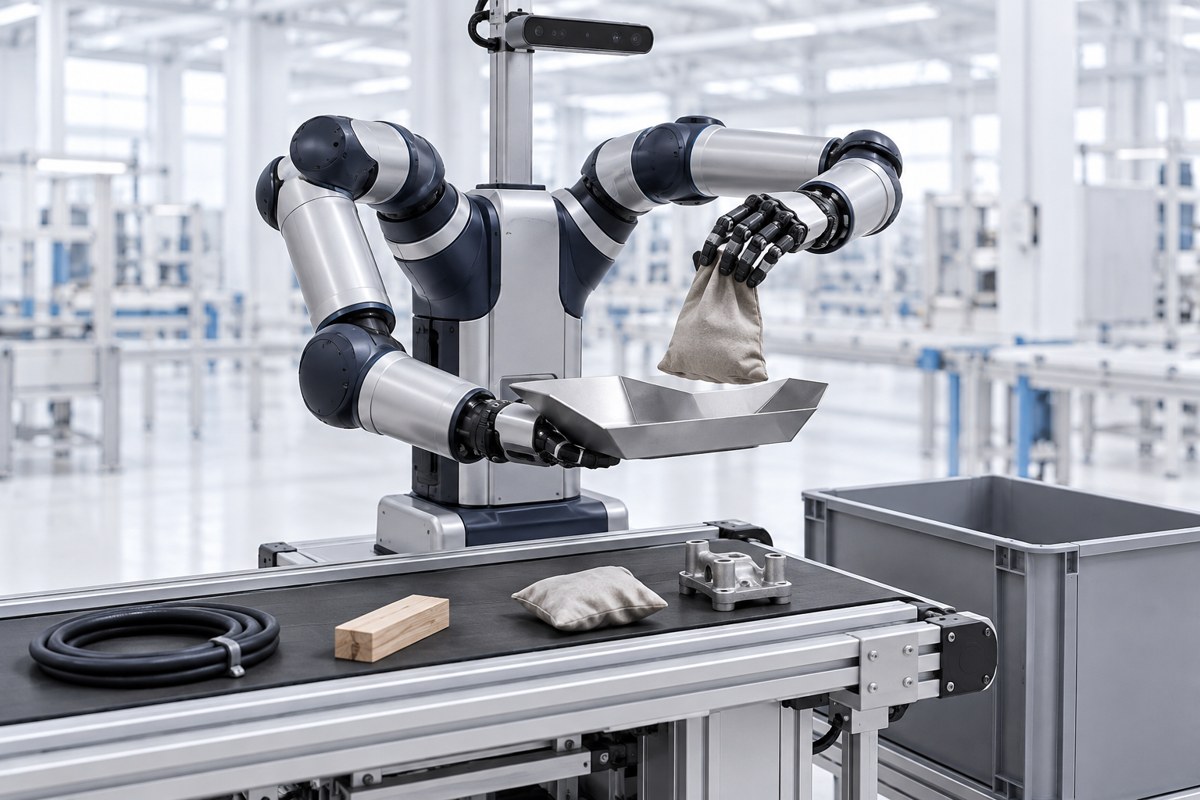
5本指ハンドで対象物を取り上げ、もう一方の腕の受け皿やV字の保持具で支える構成です。不定形物や柔軟物の把持、支え方、持ち替え、搬送を検証します。
検証すること品種や姿勢を変え、把持成功率、落下の発生、搬送時間を確認します。
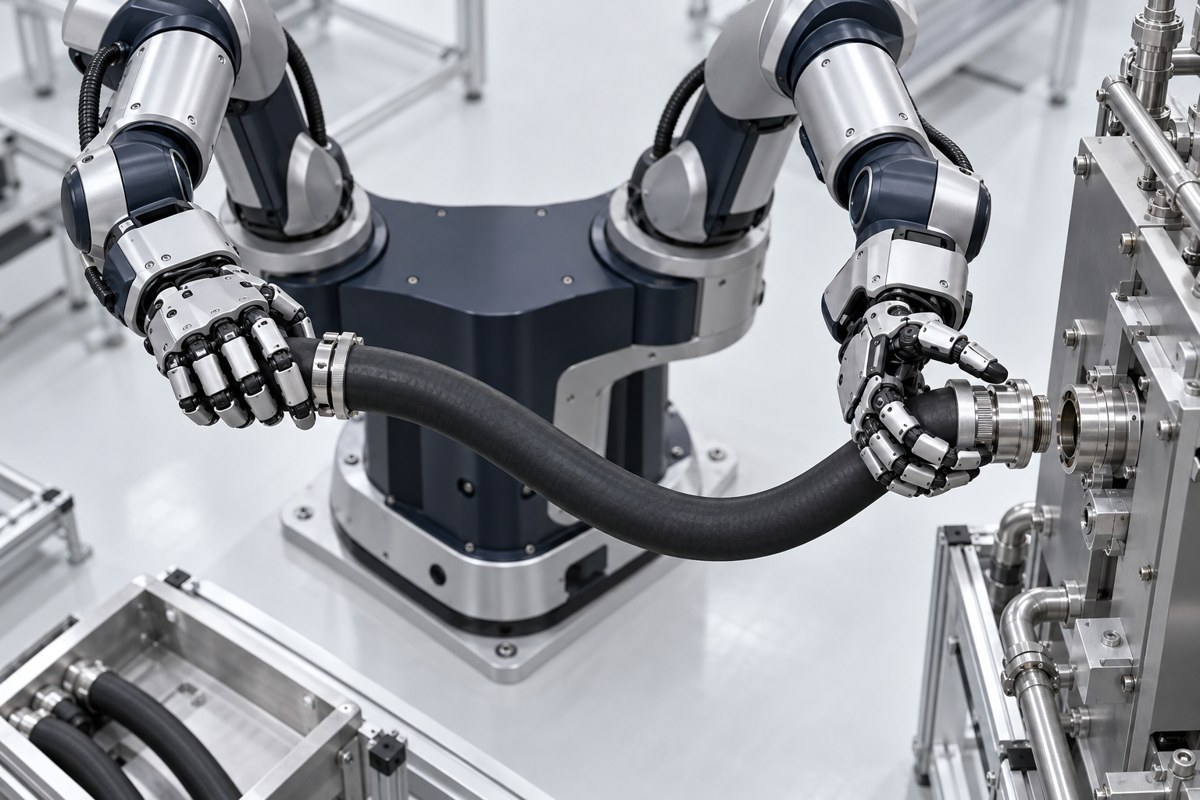
一方の腕で柔軟な対象を支え、もう一方で位置と力を調整して接続する提案です。画像と力の情報を使い、たわみや位置ずれ、接続時の力加減を扱います。
検証すること径・材質・姿勢を変え、接続の成功率、所要時間、対象物にかかる力を確認します。
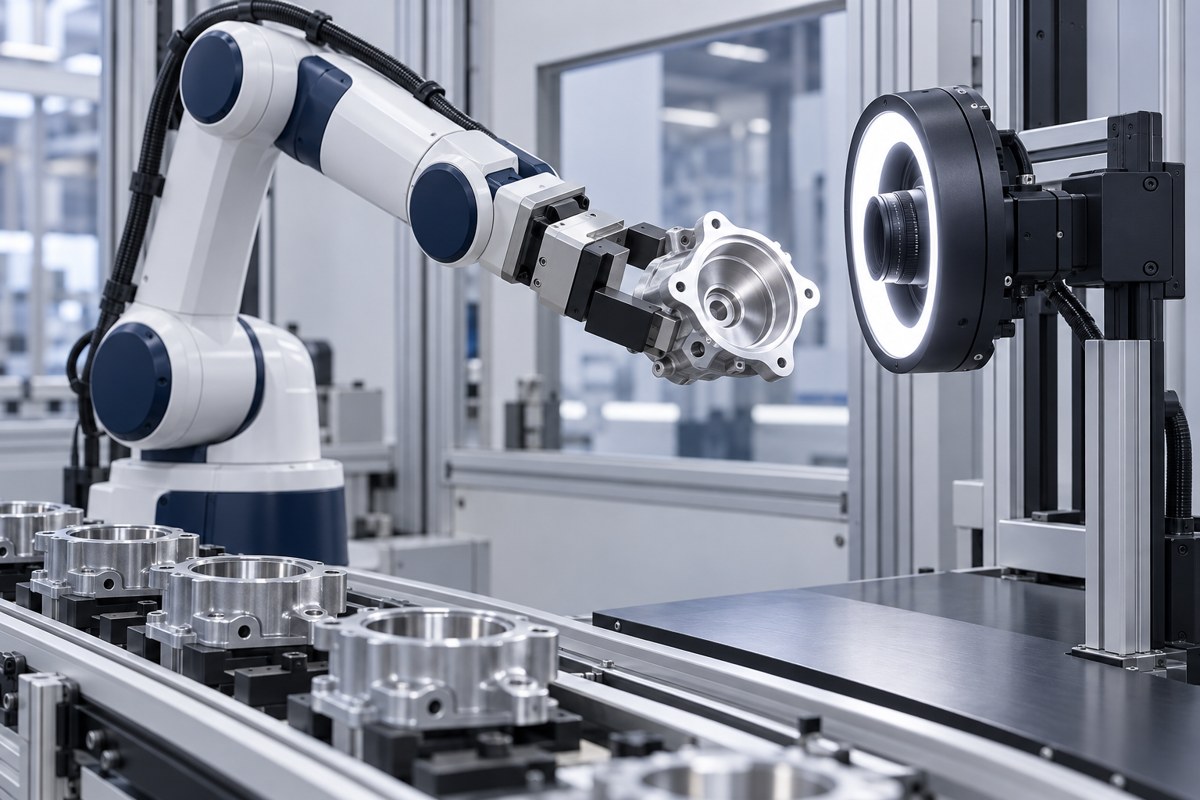
照明と撮像を、ロボットによる視点変更・持ち替え・搬送と組み合わせます。加工痕と傷の識別や凹部の死角に対し、対象部品に合う照明と姿勢を検討します。
検証すること見逃し率、誤検出率、検査・搬送時間を確認し、品質と工程速度の両立を目指します。
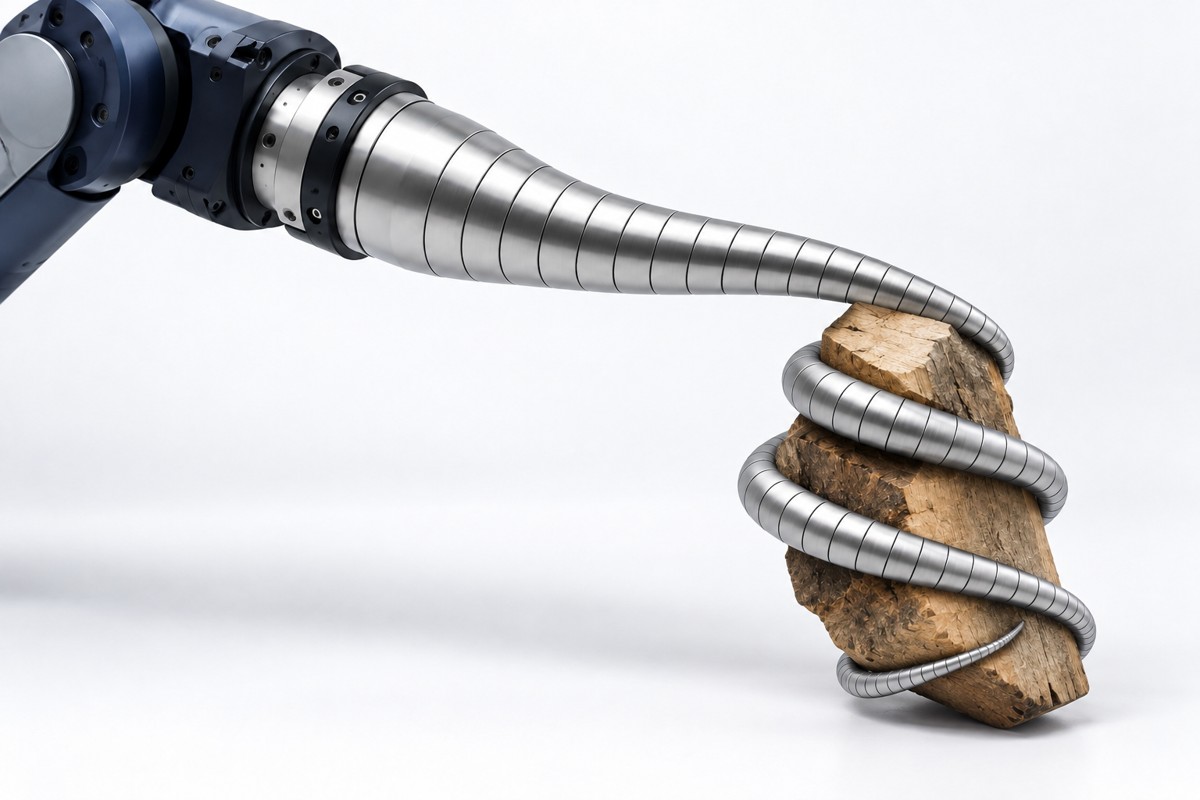
指先だけでは保持しにくい対象物に対し、長いアームを周囲へ巻き付け、包み込んで支える構想です。通称「タコアーム」として、吸盤のない一本の金属アームを、根元が太く先端へ細くなる形状で検討しています。胴体が対象物へ複数回巻き付き、保持の確実性を高めることを目指します。
検証すること保持力、滑り、接触圧、解放動作を対象条件ごとに検証します。濡れた表面を含む材質・重量・摩擦・巻き付き量による違いを評価する方針です。
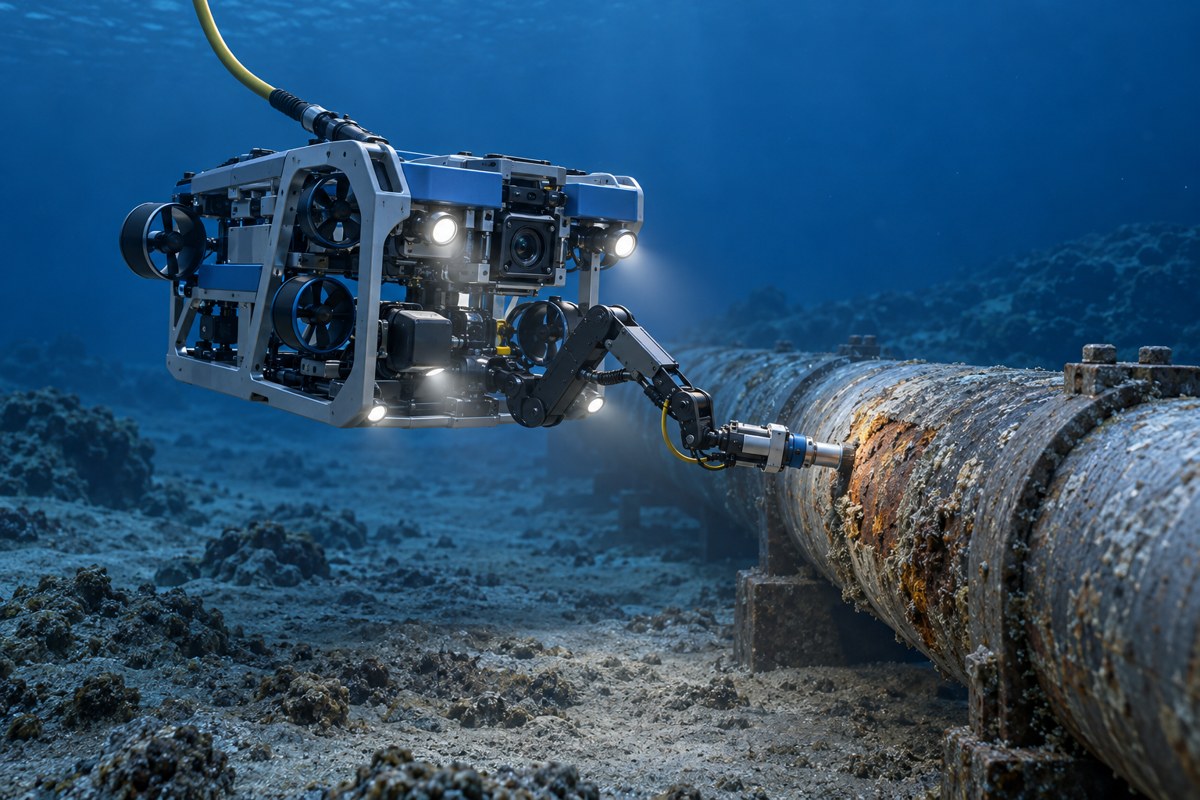
ROVの移動・位置保持、画像による損傷箇所の検出、アームの経路追従、作業結果の確認をつなぐ自律化の開発構想です。点検・配管補修などを想定します。
検証すること水流や接触の影響、位置保持、作業品質を段階的に検証します。水中溶接の実証・認証を完了したものではありません。