Physical AI
物理世界での認識と操作をつなぐ
シミュレーションと現場の動作データを組み合わせ、認識や操作の学習・評価環境を設計します。
サービスを詳しく見る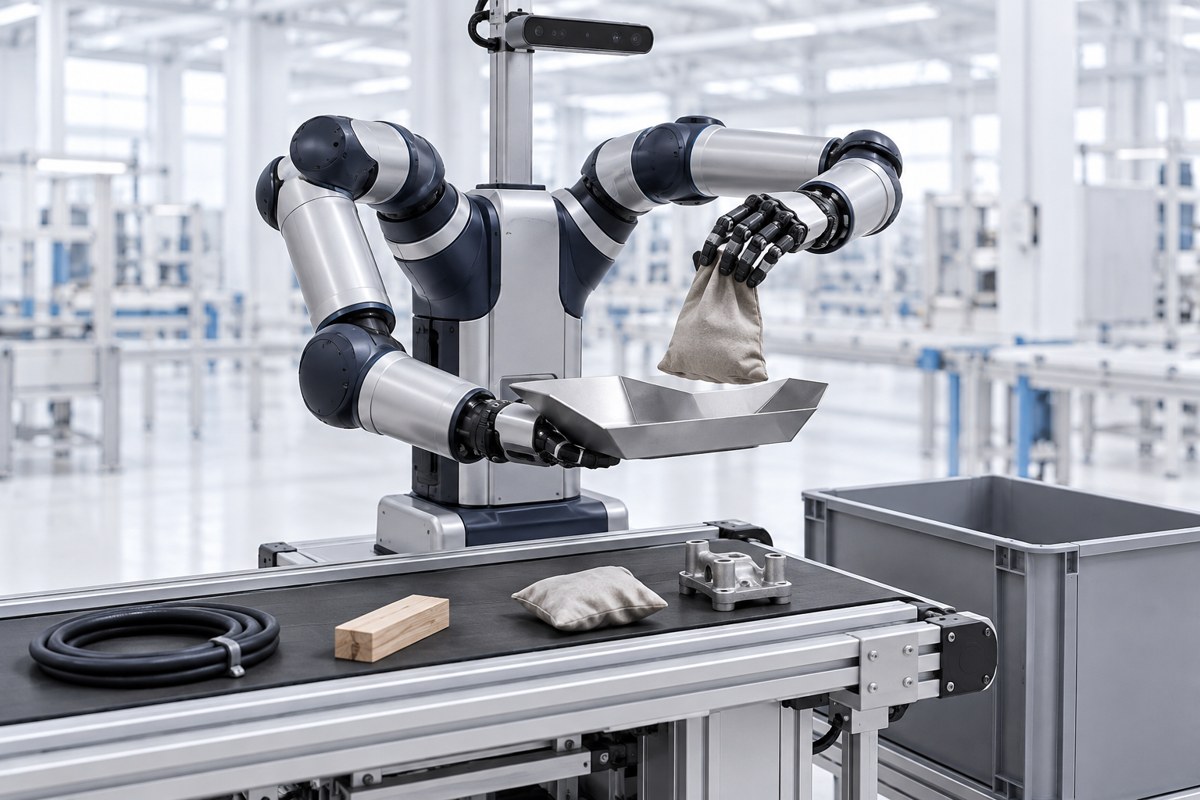
ロボットやAIが物理世界を理解し、さまざまな産業で自律的に作業できる未来を目指します。
対象物の形や材質、作業場所が変わるたびに、ロボットの動かし方や安全に扱える条件も変わります。KIPtechは、一つひとつの現場で課題を解きながら、その経験を次の開発に生かせる会社を目指しています。
物理シミュレーションと実機検証で得た作業条件、機材構成、成功・失敗、復旧手順、評価結果を、再利用できる知見として整理していきます。
対象物と作業条件を入力すると、適したロボット・ハンド・センサーの構成、学習方法、検証すべき条件を提案し、導入後の改善まで支える基盤を目指します。
現在は、物理シミュレーション・AI・ロボットの受託開発を通じて、その基盤づくりに取り組みます。
知見の活用は、お客様との契約とデータの利用範囲に従って進めます。
ロボットアームを中心に、フィジカルAIのソフトウェアからハードウェアまで開発します。デジタルツインの構築、物理シミュレーション単体の開発にも対応し、検証から実機への適用、導入後の改善まで支援します。
東京大学・筑波大学と強いつながりを持ち、そこで研究するメンバーとともに、物理シミュレーションやロボティクスの開発に取り組みます。
物理世界での認識と操作をつなぐ
シミュレーションと現場の動作データを組み合わせ、認識や操作の学習・評価環境を設計します。
サービスを詳しく見る設備と物理挙動を、仮想環境で検証する
材料の変形、接触、固体・流体の相互作用をモデル化します。ロボット導入を伴わない、シミュレーション単体のご相談にも対応します。
サービスを詳しく見る現場に合う構成を、実機へ
アーム、ハンド、センサー、制御ソフトを組み合わせ、対象作業に合う構成を検討します。実機検証から導入後の改善まで支援します。
サービスを詳しく見る摩擦や変形の条件を変え、柔軟物や変形する対象物の扱い方を検証します。
シミュレーションと現場の動作データを組み合わせ、AI学習と評価につなげます。
仮想環境での検証・学習と、実機での確認・補正をつなげます。
対象作業に合う学習・評価環境と、アームやハンドの役割・保持方法を設計します。
| 会社名 | 株式会社KIPtech |
|---|---|
| 代表取締役 | 佐々木 皓基 |
| 所在地 | 東京都港区南青山2-2-15 |
| お問い合わせ | contact@kiptech.co.jp |